Videos

39 items from EngineAI Robotics
PM01 腰部旋转能力

2026-07-23 22:57

PM01 腰部旋转能力

展示 PM01 人形机器人腰部关节的旋转角度与躯干灵活运动能力。

View details
PM01 腿部自由度展示

2026-07-23 22:57

PM01 腿部自由度展示

展示 PM01 人形机器人腿部关节的活动范围以及下肢多自由度运动能力。

View details
PM01 单臂自由度展示

2026-07-23 22:57

PM01 单臂自由度展示

展示 PM01 人形机器人单臂各关节的活动范围与多自由度运动能力。

View details
PM01 多自由度灵活运动

2026-07-23 22:57

PM01 多自由度灵活运动

PM01 具备23个以上全身自由度和较大的关节运动范围,可实现灵活的全身运动与动作探索。

View details
PM01 高机动具身智能机器人

2026-07-23 22:57

PM01 高机动具身智能机器人

PM01 依托高性能全身运动控制算法与全自研关节执行器,可精准、稳定地完成多种高机动动作。

View details
SE01 大容量快拆电池

2026-07-22 22:12

SE01 大容量快拆电池

SE01 采用大容量高性能快拆电池,并结合智能能源优化技术提升电能利用率,以满足更长时间的作业需求。

View details
SA01 自研直膝步态

2026-07-22 22:12

SA01 自研直膝步态

SA01 配备高性能驱动系统和运动控制算法,仿生双腿各具六个自由度,可实现平滑直膝步态;实时平衡控制使其在加速、急停和外部扰动下保持稳定。

View details
SA01 开源运动控制算法

2026-07-22 22:12

SA01 开源运动控制算法

SA01 的运动控制算法与软件框架完全开源,用户可读取底层控制代码、修改或替换算法模块,并将自研控制策略部署到实体机器人上进行验证。

View details
SA01 全开源设计

2026-07-22 22:12

SA01 全开源设计

SA01 开放完整硬件架构与接口,支持按需求改造机械结构并扩展机械臂等兼容模块,便于科研团队理解核心技术并开展机器人结构与功能实验。

View details
JS01 四足机器人智能导航与自主移动

2026-07-22 22:12

JS01 四足机器人智能导航与自主移动

JS01 四足机器人采用自研人工智能导航算法,可实时采集环境数据并快速构建高精度地图,结合SLAM实现厘米级定位导航;遇到动态障碍物时可规划路径并自主完成复杂路线任务。
View details
JS01 四足机器人全栈自研一体化关节

2026-07-22 22:12

JS01 四足机器人全栈自研一体化关节

JS01 四足机器人的全栈自研一体化关节模组可在高负载条件下提供稳定动力输出,并通过主动冷却系统支持持续高强度运行,降低过热造成的效率衰减或故障风险。
View details
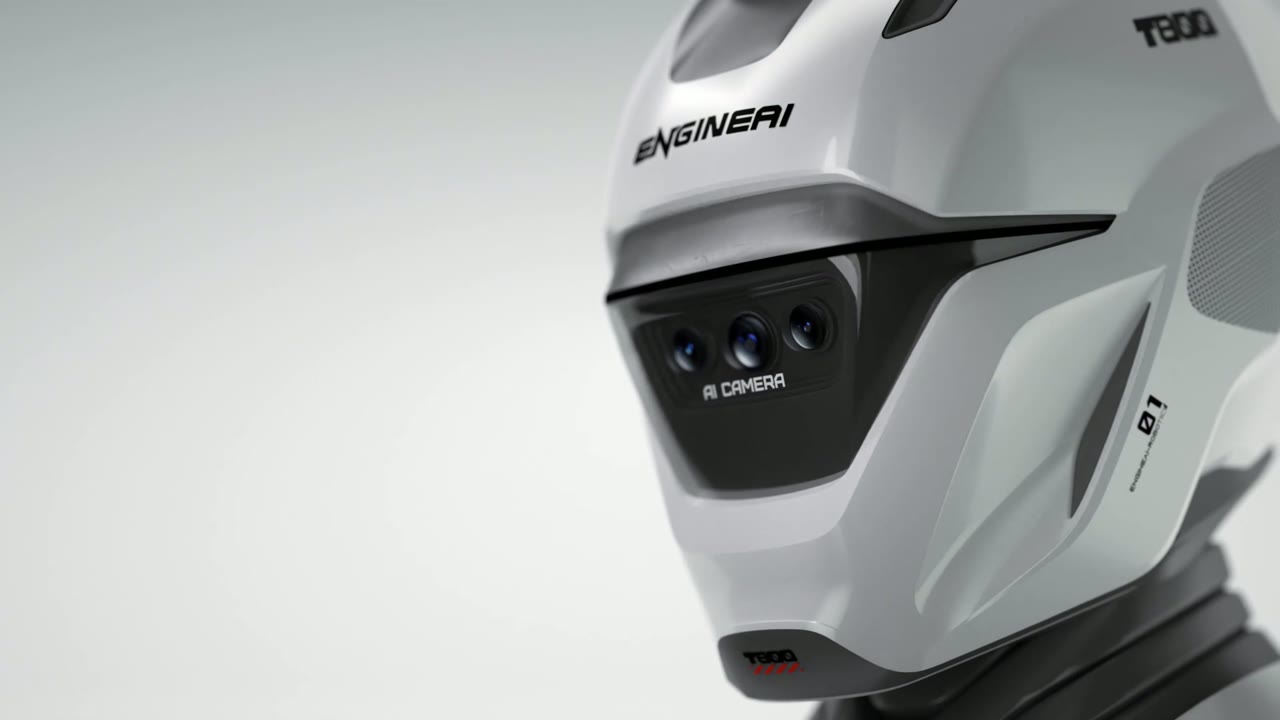
T800 全向传感器融合系统

2026-07-22 22:12

T800 全向传感器融合系统

系统通过360度激光雷达实现多维环境感知,并以毫秒级速度处理数据,用于精准避障。

View details